
Suivre
Vidéos de l'IA physique
Démonstrations, télé-opération, présentations produit : le flux vidéo de l'écosystème, vignette d'abord, lecture uniquement au clic.
Constructeur
Tag

Plus de 300 robots déployés : à quoi ça ressemble
Ask a Roboticist — Rencontre avec Diane (Boston Dynamics)

AGIBOT A3 interagit en temps réel avec des célébrités au Greater Bay Area Film Concert

AGIBOT A3 Ultra : passage de la production de masse au déploiement réel

Unitree — Mise à niveau complète du modèle fondation humanoïde G1

Unitree — Première compétition mondiale de combat entre humanoïdes entièrement autonomes

Booster T2 — déballage et premières étapes
Booster T2 : mise sous tension

AGIBOT WORLD 2026 — Thème 3 : apprentissage par renforcement

AGIBOT : performances robotiques en divertissement live

Comment A3 a-t-il fait ça ? Coulisses avec nos ingénieurs

Plateforme de téléopération corps entier — démonstration
AgiBot décroche un double titre aux 2e Jeux mondiaux de robots humanoïdes

AGIBOT remporte 7 médailles d'or aux Challenges de mains dextres
AGIBOT : nouvel or au 100 m obstacles

Cristiano Roboaldo
WRC 2026 : l'IA physique s'invite dans le monde réel
AGIBOT x Chimelong : construire le premier parc à thème Embodied‑AI

La création d'une formation de robots — coulisses

Démo VLA de TRON 2, épisode 3 : tri par vision active

AgiBot participe aux Jeux mondiaux de robots humanoïdes 2026

D'AlphaGo à AstraTennis : le premier match de tennis autonome entre robots humanoïdes

Le futur est là

Walker C1 en service au WRC 2026

AGIBOT aux World Humanoid Robot Games 2026

Booster au WRC — démonstration au World Robot Conference

WRC 2026, nous y sommes !

TRON Camp 2026, documentaire, épisode 2 : de zéro à numéro un

Le masque tombe. Découvrez l'AgiBot A3

L'évolution du Mirokaï

Premier jour au stand LimX Dynamics au WRC 2026

AiBrief : le problème de la boîte noire
Construits comme un seul, mobiles comme une multitude

Unitree, aperçu d'un nouveau robot : « Superman » repousse les limites de l'humain

Des robots au travail #63 : montage de récupérations après échec

La gravité ne peut pas nous arrêter

Dans les coulisses : la première séance photo mode du robot Una

Choisissez votre tâche. Choisissez votre robot. | NEURA Gym

Intelligence en essaim UBTECH — démonstration multi‑robot

Pourquoi Atlas a-t-il une tête ? #askaroboticist

Innovation chez Agility : Digit fait du TikTok

Unitree Super Athlete AS2-W

Découvrez d'autres temps forts de Lumo-2
Spot chez Mariana Minerals — inspection sur le terrain
L'histoire inédite de Lumo‑2 — plongée R&D avec l'équipe Astribot

Unitree — Interaction omni‑modale en temps réel pour manipulation mobile tout‑corps

Le parcours d'Atlas jusqu'à la Coupe du monde FIFA 2026 | Boston Dynamics
PAL Robotics : démonstration à VivaTech 2026

Spot — Aller plus loin sur le terrain
Présentation de Lumo‑2 — modèle latent World‑Action pour manipulation longue durée

Atlas — Viking Row : démonstration de locomotion

Des robots au travail #61 : prise et vissage d'écrou à deux bras

Les mains de NEO

Spot chez Coca‑Cola Europacific Partners — automatisation d'inspections

Solutions ultra‑bioniques : humanoïdes UBTECH pour applications réelles
Atlas à la Coupe du monde FIFA 2026

Alan Walker x UWORLD — premier musicien avec un robot humanoïde ultra‑bionique
UWORLD U1 Pro — présentation au lancement mondial

F.03 chez BMW

Célébrons le football — Atlas en action

Quand la robotique rencontre le public : le Mirokaï à VivaTech 2026

Unitree R1 — Prix à partir de 4 900 $ (stock disponible)

Premier modèle de fondation « cervelet GPT » généraliste pour robots humanoïdes : AstraBrain-WBC0.5

Le Mirokaï en mouvement : prendre, porter, livrer

Astribot : VLA et bascule transparente vers la commande humaine — démonstration à ICRA 2026

School of Football — Making‑of : coulisses Boston Dynamics × Hyundai

Les robots ont‑ils besoin de chaussures ? — Ask a Roboticist (Atlas)

École de football : la Ghost Rabona | Boston Dynamics x Hyundai

Présentation de l'Astribot S1 au J.P. Morgan Global China Summit 2026

School of Football — La rabona d'Atlas

Innovation chez Agility : des mains à cinq doigts

Atlas — Whirlybird : figure acrobatique

School of Football — démonstration « The Kicks » (Boston Dynamics x Hyundai)

Astribot T1 est arrivé — créez librement, brillez partout

Unitree — Test de nettoyage d'une salle de réunion par le modèle WVLA 2.0

F.03 en direct : jour 5, l'humain contre la machine (heures 96 à 108)

Walker C1 — quand l'humanoïde rencontre l'élégance

Unitree — Génération d'actions arbitraires en temps réel pilotée par la voix

Astribot T1 — bientôt disponible !

Unitree dévoile GD01 — mécha transformable pilotable (prix depuis 650 000 $)

Innovation chez Agility : la course à pied

L'usine NEO | Hayward, Californie

People of Hayward — visite de l'usine NEO

4NE1 Mini à Hanovre

Le manipulateur mobile bi-bras RB-Y1 et l'art en VR en direct au SIMTOS 2026
Unitree — 10 m/s ! Nouveau record mondial de vitesse

Unitree — Jeu de données open‑source haute qualité pour robots humanoïdes

Bande-annonce du MenteeBot V3.1

À la rencontre du premier ouvrier robot humanoïde chez SANY RE

NEO commence à apprendre seul

CES 2026 : venez danser avec le Fourier GR-3 à Las Vegas

En avant-première : le prototype « version bébé » du Care-Bot GR-3 au CES

Kepler K2 « Bumblebee » : défi de résistance aux perturbations en pente

MenteeBot suit des instructions verbales sans téléopération

MenteeBot apprend d'un mentor (sans téléopération) : observer, s'entraîner, exécuter

UBTECH Walker S2 : un échange de tennis parfait pour 2026

Lumo‑1 : présentation de notre IA pour la manipulation

Astribot x China Telecom : nouvelle expérience Smart Living avec votre robot de santé

Dans les coulisses : comment MenteeBot perçoit et planifie une tâche logistique autonome

Deux MenteeBots en tâche d'entrepôt (version éditée)

Contrôleur d'articulation V2 de la main musculo-squelettique Clone

NEO — le robot domestique : design

Commandez NEO dès aujourd'hui

Plateforme robotique IA tout-en-un présentée à IROS 2025

Une journée de travail comme les autres avec Calvin-40 : porter des pièces lourdes pour notre spécialiste Alex

Le Kepler K2 Bumblebee entre en production de masse

Fourier — GR‑3 : Danse de rue (Street Dance Bot)

Fourier — GR‑3 : un compagnon attentionné et capable
Fourier GR-3 : que puis-je faire pour vous ?

Fourier GR‑3 : comment définir la robotique ?
DuoCore‑WB : modèle bout‑en‑bout pour manipulation mobile tout‑corps

Des robots avec des rôles — Ameca en démonstration

Astribot S1 au JD Mall — démonstration publique

1X — World Model : le modèle de monde

Logs — Lowrider : test de locomotion

Redwood AI — Mobility : démonstration de mobilité

Redwood AI — présentation

Astribot S1 à l'ICRA 2025

Fourier — Dix ans d'innovation : la suite

Protoclone en 4K — humain synthétique à muscles artificiels

1X & NVIDIA Research — collaboration de recherche

Design de NEO Gamma

Présentation de NEO Gamma — un pas de plus vers la maison

Protoclone : androïde musculo‑squelettique bipède V1

Bande‑annonce : MenteeBot V3.0

Foundation Model de Mentee — apprentissage depuis les données et l'expérience
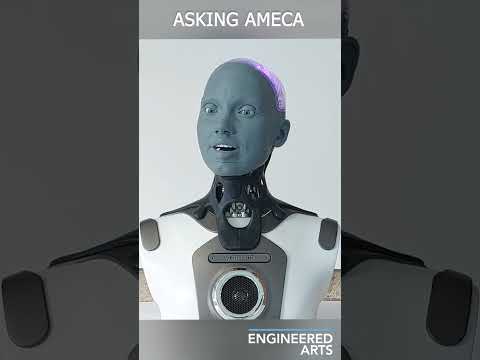
Asking Ameca — Épisode 1 : première rencontre avec Ameca

Ameca Desktop joue aux échecs

Torse par Clone — androïde bimanuel à muscles artificiels

Ameca et Azi : une conversation entre deux robots

Présentation de NEO Beta — robot humanoïde pour la maison

Téléopération de la main Clone V2

MenteeBot fait des courses

MenteeBot — ses mains pleinement capables (démonstration de manipulation)

MenteeBot réalise une tâche bout en bout complexe

Téléopération de la main Clone
Christian Verbrugge · D·Fairy
Vous introduisez une solution physical AI dans l'industrie européenne ?
15 ans chez KUKA sur les programmes OEM automobile (100 M€), aujourd'hui IA embarquée et agents autonomes. J'accompagne les entreprises de robotique et d'IA incarnée sur leur entrée marché EMEA : accès OEM et Tier 1, pilotes cofinancés, AI Act.
Réserver un premier appel